このウェブページは、お客様の便宜のために機械翻訳されたものです。翻訳されたコンテンツの正確性や信頼性は保証いたしかねます。翻訳されたコンテンツの正確性について疑問をお持ちの場合は、ウェブページの公式な英語版をご覧ください。
TIER IVは、開発をオープン化し、アクセシビリティとスケーラビリティを高めることで、誰もが自動運転を利用できるように取り組んでいます。このビジョンを実現するため、同社はUnityを用いて開発されたオープンソースのシミュレーター「AWSIM」を構築しました。これは、オープンソースの自動運転ソフトウェアであるAutowareを、より現実的で効率的な環境でテスト、検証、最適化するためのツールです。
このインタビューでは、AWSIMの開発責任者である牧野貴時氏が、TIER IVがUnityを選んだ理由、チームが自動運転に特化したシミュレーターをどのように構築したか、そしてAWSIMが、コストのかかる実地試験への依存を減らしながら、Autowareのエコシステム拡大にどのように貢献しているかについて解説しています。
重要なポイント
- TIER IVは、テストや検証のためのリアルでAutoware互換性のあるシミュレーション環境を提供するため、Unityを用いて開発されたオープンソースの自動運転シミュレーター「AWSIM」を構築しました。
- Unityの導入により、開発の迅速化、高性能な自動運転シミュレーション、そしてAutowareチームが採用するLinuxベースでUbuntuを中心としたワークフロー全体における柔軟性が実現されました。
- AWSIMは、シミュレーション導入の障壁を低減し、Autowareのエコシステムを拡大するとともに、コストがかかりリスクの高い実車試験への依存度を低減します。
従来の手法の限界
自動運転ソフトウェアの開発には、実地試験に先立ち、動作、センサーの性能、およびシステム間のインタラクションを大規模かつ正確に検証できるシミュレーション環境が必要である。実車を用いた実地試験や専門コースでの試験は、費用と時間がかかり、また本質的な安全上のリスクを伴う。
しかし、TIER IVが2020年に既存のシミュレータを評価したところ、それらはAutowareのような自動運転ソフトウェアのニーズに合わせて設計されていないことが判明した。多くのシステムが、ROS2互換性のないプロプライエタリプロトコルに依存していたため、現実的なインテグレーションが困難となり、シミュレーション環境と実車環境の間を行き来するための労力が増大していた。
技術的な制約がさらなる摩擦係数となった。一部のシミュレーターはLiDARデータをCPUで処理していたため、スピードと精度が低下していた。また、他のシミュレーターには、複雑な交差点での信号機の確実な認識など、自動運転のワークフローに不可欠な機能が欠けていた。その結果、TIER IVは、Autowareのシミュレーションプロセスを最初から最後まで完全にサポートするシミュレータを1つたりとも見つけることができなかった。
AWSIMをリファレンス環境として
TIER IVは、不完全なツールをいくつも組み合わせるのではなく、独自のシミュレーターを開発することを選択しました:AWSIM。AWSIMは、Unityで構築されたオープンソースの自動運転シミュレータであり、Autowareの参照環境として設計されています。Unityで開発された本システムは、Autowareとシームレスにインテグレーションし、より広範な自動運転エコシステムに向けたオープンな開発モデルをサポートしています。
そのオープンソース化は戦略的な選択だった。TIER IVは、AWSIMの透明度を高め、利用しやすくすることで、企業、研究者、開発者が共有リファレンス実装に容易に参加し、貢献し、それを基盤として開発を進められる環境を構築しました。
AWSIMは、Autowareを導入するチームの学習カーブを緩和します。あらかじめインテグレーションされたデモ用シミュレーションを利用すれば、センサーやマップ、シナリオの設定に通常必要な手間のかかる作業を省き、シミュレータを接続してエンドツーエンドのワークフローの実行を容易に開始できます。このように、AWSIMは単なるシミュレータとしてだけでなく、Autoware互換性のあるシミュレーション環境を構築するための実践的な指針としても機能します。
牧野氏は次のように述べた。「今後、AWSIMは、Autowareとの連携を目的としたシミュレータの開発を目指す、自動運転に関わる企業や大学向けの指針となる道筋を示していく予定です。」「これが将来、さまざまな形でのコラボレーションにつながることを願っています。」
Unityが開発ツールとして選ばれた5つの理由

画像の説明:AWSIMの開発画面
AWSIMを構築するため、TIER IVには、高精度なシミュレーション、複雑なセンサーワークフロー、外部インテグレーション、そしてプロトタイプから本番環境への迅速な移行をサポートできる開発プラットフォームが必要でした。さまざまなオプションを検討した結果、チームは主に以下の5つの理由からUnityを採用しました:
1.開発とプロトタイピングの迅速化
Unityのビルトイン機能である物理演算、レンダリング、シーン管理のおかげで、TIER IVは基礎的な設定作業に費やす時間を減らし、実装作業により注力することができました。牧野氏によると、UnityのC#ベースの環境は、センサーや車両の動作に関する実験における研究開発の反復サイクルを短縮するのにも役立ったという。
2.中核機能と上級者向け機能の絶妙なバランス
TIER IVは、Unityが持つ成熟した基盤ツールと拡張性の両立を高く評価しました。これには、より高度な最適化やカスタマイズを可能にするデータ指向技術スタック(DOTS)やスクリプタブルレンダーパイプライン(SRP)といった技術も含まれています。
3.大規模スケールにおけるパフォーマンスと柔軟性
自動運転シミュレーションでは、レンダリングやオブジェクト処理に高い負荷がかかります。Unityのおかげで、チームは品質やパフォーマンスに合わせて調整を行う柔軟性を得るとともに、車両や交通参加者といった多数の移動オブジェクトを効率的に管理することができました。
4.広範なエコシステムと豊富な人材
Unityの幅広いユーザー基盤、ドキュメント、サポートリソース、そしてゲーム分野以外での普及により、TIER IVは知識へのアクセスや問題解決が容易になり、Unityの経験を持つ人材の採用もスムーズに行えるようになりました。
5.オープン開発のためのマルチプラットフォームサポート
AWSIMはオープンソースのソースであるため、アクセシビリティが重要です。UnityのLinux対応により、CIパイプラインやコンテナ化されたワークフローを含む、AutowareやAWSIMで使用されているUbuntuベースの開発環境との相性が非常に良くなりました。
オープンソースおよび自動運転シミュレータが抱える課題
自動運転向けのオープンソース・シミュレータの開発は、TIER IVおよびより広範なAutowareコミュニティにとって、独自の技術的・運用上の課題をもたらした。AWSIMは一般公開される予定だったため、TIER IVはオープンソース互換性のあるライブラリや外部アセットという制約の中で開発を進める必要がありました。
この課題に対処するため、TIER IVはAutoware Foundationの業界団体メンバーであるRobotec.aiと協力し、ros2-for-UnityやRobotec-GPU-Lidarといったライブラリを開発・活用しました。これらにより、UnityでのネイティブROS2対応や、NVIDIA OptiXを活用したレイトレーシングベースのLiDARシミュレーションが可能となり、LiDAR処理をCPUからGPUへオフロードできるようになりました。
また、チームはUbuntu特有の開発要件にも対応する必要がありました。AutowareはUbuntu上で動作するため、外部デバイスのサポートが限定的であったり、ドキュメント化されていなかったりする場合でも、AWSIMも同様に動作させる必要がありました。Ubuntuでのネイティブサポートが提供されていないステアリングホイールコントローラーなどのケースにおいて、TIER IVは、そのギャップを埋めてハードウェア・イン・ザ・ループ・シミュレーション(HILS)環境の一貫性を維持するため、カスタムドライバーを開発しました。
“Unityのようなゲームエンジンを活用して開発を迅速に進めることは、産業や研究の分野において極めて効果的です。”

Takatoki Makino - TIER IV
Simulation Engineerキー課題に対する解決策

画像の説明:実際のカメラセンサーでUnityの出力を撮影する
マルチカメラレンダリング
自動運転シミュレーションでは、すべてのフレームをリアルタイムで複数の高解像度センサーに送信する必要があるため、一般的なインタラクティブな3Dアプリケーションを上回る性能が求められます。AWSIMの特定のシナリオでは、TIER IVはセンサーの精度を維持しつつ8台以上のカメラを同時に稼働させる必要がありましたが、この要件を満たすには、標準的な最適化手法だけでは不十分であり、カスタムチューニングが不可欠でした。
チームはUnityを活用し、このロードに対応するための一連の専用最適化手法を開発しました。これには、スパイクを軽減するためのカメラ間でのレンダリングの分散、フレームごとのリソース割り当てを調整するためのタイムスケール制御、アセットの最適化、そして精度とフレームレートのバランスを取るための単一プロジェクト内でのレンダーパイプラインの柔軟性などが含まれていました。
ハードウェア・イン・ザ・ループ・シミュレーション
TIER IVでは、UnityのジョブシステムやPhysXといったツールも活用し、車両、交通、歩行者のシミュレーションにおけるリアルタイム性能を向上させました。ハードウェア・イン・ザ・ループ(HIL)シミュレーションをサポートするため、チームはさらに一歩踏み込み、Rawセンサーパケットを解析し、Unityから同等の出力を再現することで、テスト車両への導入前に、ECUやカメラセンサーの設定をループ内でテストできるようにした。
“通常のゲーム開発で使用されるカリングやLODは、周囲のオブジェクトを変化させる可能性があり、その結果、収集できるセンサーデータに影響を与えることがあります。だからこそ、私たちが望むパフォーマンスを実現するために、さまざまなアイデアを考案する必要があったのです。”
Takatoki Makino - TIER IV
Simulation Engineerライブラリを用いた関数の開発
TIER IVは、カスタムライブラリおよび共同開発ライブラリを通じて、Unityの機能をさらに拡張しました。チームはNVIDIA OptiXを用いてレイトレーシングLiDAR機能を構築し、これをネイティブプラグインとしてUnityに連携させ、Autowareの自己位置推定ワークフロー向けに点群マップを生成しました。また、VFX Graphを使用して、雨や雪といった気象効果をシミュレートし、こうした気象条件によってカメラデータやLiDARデータに生じる視覚的なノイズも再現した。
ros2-for-unityライブラリを活用することで、TIER IVはUnity内でDDSやROS2関連の設定をより直接的に操作できるようになり、シミュレーションスタック全体での時間管理を統一し、実際の公道走行車両で使用されているものに近い低待ち時間の通信パターンを再現することが可能になりました。
“「ros2-for-Unity」は、実際の車両で使用されているメッセージ形式や通信プロトコルをそのまま高スループットかつ低待ち時間で利用できるようにするため、実車に限りなく近いシミュレーションを再現することが可能になります。”
Takatoki Makino - TIER IV
Simulation EngineerAWSIMの開発は、Autowareの機能向上に寄与しています

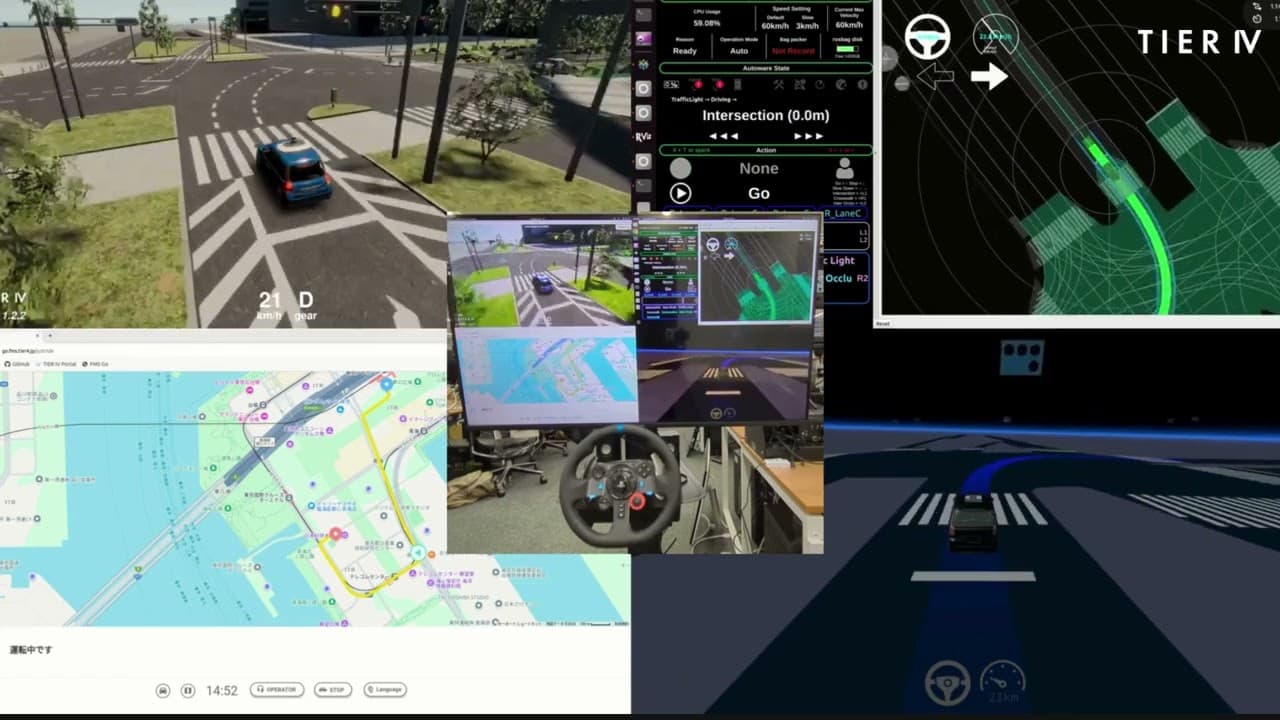
画像の説明:周辺のAutowareツールを含むインテグレーションシミュレーション - 左上:AWSIM、右上:Autoware、左下:走行ルート、右下:車載アプリ
AWSIMは、Autowareの外部エコシステムとTIER IVの内部開発ワークフローの両方に価値をもたらしました。導入前は、シミュレーションを実行するにはAutowareとシミュレータ自体の両方に深い知識が必要であり、新規参入者にとって参入障壁が高かった。AWSIMは、Autowareのパイプライン全体を示すチュートリアルやあらかじめインテグレーションされたワークフローを通じて、開発者がシミュレーションを容易に開始・実行できるようにすることで、そのハードルを下げました。
そのアクセシビリティが普及を後押しした。また、AWSIMは、日本自動車技術会が主催するAIチャレンジの予選でも採用されており、毎年数百人の参加者にAutowareエコシステムに触れる機会を提供するとともに、オープンソースの自動運転に関するコミュニティの成長を加速させる一助となっています。
社内で、AWSIMはAutowareのリリース前にエンドツーエンドの評価をサポートし、特に車線維持や信号認識といったカメラベースの機能において、初期段階の検証やデバッグにおける実車への依存度を低減することで、開発効率を向上させました。
AWSIMの影響は、社内のテスト効率化にとどまらず、業界全体での検証にまで及んでいます。2025年、このプロジェクトは第17回Unity Awardsにおいて「Industry Innovation Award」を受賞し、TIER IVが、誰もが利用可能なオープンソースのシミュレーションを通じて自動運転車セクターの発展を牽引してきた実績が改めて認められました。
“AWSIMの最大の成果は、誰でもAWSIMのチュートリアルを見るだけで、シミュレータをAutowareに接続できる環境を構築できたことです。”
Takatoki Makino - TIER IV
Simulation EngineerAWSIMの将来
今後、TIER IVは、AutowareプロジェクトにおけるDigital Twinsシミュレータの基準として、AWSIMの開発を継続していく予定です。主な目標の一つは、概念実証(PoC)サイトの極めて精巧な再現モデルを用いて数万キロメートルに及ぶ走行データを生成し、実車試験のみに依存することなく、より大規模な評価を可能にすることです。
TIER IVにとって、それは単にシミュレーションの品質を向上させること以上の意味を持つ。これは、Autowareの信頼性を高め、グローバルコミュニティを拡大し、開発者、研究者、業界パートナーが世界中で利用できるオープンな自動運転エコシステムの実現をサポートするという、より広範なVisionをサポートします。
ケーススタディを見る
このフォームにご記入いただくと、最新のカスタマーサクセスストーリーにアクセスできます。