Hacer que la conducción autónoma sea accesible para todos con Unity: Simulador de código abierto AWSIM de TIER IV

Para tu comodidad, tradujimos esta página mediante traducción automática. No podemos garantizar la precisión ni la confiabilidad del contenido traducido. Si tienes alguna duda sobre la precisión del contenido traducido, consulta la versión oficial en inglés de la página web.
TIER IV trabaja para que la conducción autónoma sea accesible para todos, abriendo el desarrollo a la mejora de la accesibilidad y la escalabilidad. Para respaldar esa visión, la empresa creó AWSIM , un simulador de código abierto desarrollado con Unity que ayuda a los equipos a probar, validar y optimizar Autoware , un software de conducción autónoma de código abierto, en un entorno más realista y eficiente.
En esta entrevista, Takatoki Makino, jefe de desarrollo de AWSIM, explica por qué TIER IV eligió Unity, cómo el equipo creó un simulador adaptado a la conducción autónoma y cómo AWSIM está ayudando a expandir el ecosistema de Autoware al tiempo que reduce la dependencia de costosas pruebas en el mundo real.
Conclusiones clave
- TIER IV creó AWSIM, un simulador de conducción autónoma de código abierto desarrollado con Unity para proporcionar un entorno de simulación realista y compatible con Autoware para pruebas y validación.
- Unity permitió un desarrollo más rápido, una simulación de conducción autónoma de alto rendimiento y flexibilidad en los flujos de trabajo basados en Linux y centrados en Ubuntu utilizados por los equipos de Autoware.
- AWSIM reduce las barreras para la adopción de la simulación, amplía el ecosistema de Autoware y disminuye la dependencia de las costosas y riesgosas pruebas físicas de vehículos.
Las limitaciones de las metodologías tradicionales
El desarrollo de software para la conducción autónoma requiere entornos de simulación que puedan validar con precisión el comportamiento, el rendimiento de los sensores y las interacciones del sistema a gran escala antes de las pruebas en carretera. Las pruebas en condiciones reales con vehículos y en circuitos especializados son costosas, requieren mucho tiempo y conllevan riesgos de seguridad inherentes.
Pero cuando TIER IV evaluó los simuladores existentes en 2020, descubrieron que no estaban diseñados para las necesidades del software de conducción autónoma como Autoware. Muchos recurrían a protocolos propietarios en lugar de a la comunicación compatible con ROS2, lo que dificultaba la integración realista y aumentaba el esfuerzo necesario para pasar de los entornos de simulación a los de vehículos reales.
Las limitaciones técnicas generaron fricción adicional. Algunos simuladores procesaban los datos LiDAR en la CPU, lo que reducía la velocidad y la precisión, mientras que otros carecían de capacidades esenciales necesarias para los flujos de trabajo de conducción autónoma, incluido el reconocimiento fiable de las señales de tráfico en intersecciones complejas. Como resultado, TIER IV no pudo encontrar un solo simulador que soportara un proceso de simulación Autoware completo de principio a fin.
AWSIM como entorno de referencia
En lugar de unir varias herramientas incompletas, TIER IV optó por construir su propio simulador: AWSIM. AWSIM es un simulador de conducción autónoma de código abierto, desarrollado con Unity y diseñado como entorno de referencia para Autoware. Desarrollado con Unity, se integra perfectamente con Autoware y admite un modelo de desarrollo más abierto para el ecosistema de conducción autónoma en general.
Su base de código abierto fue una decisión estratégica. Al hacer que AWSIM sea transparente y accesible, TIER IV creó un entorno donde las empresas, los investigadores y los desarrolladores pueden participar, contribuir y desarrollar más fácilmente sobre una implementación de referencia compartida.
AWSIM también reduce la curva de aprendizaje para los equipos que adoptan Autoware. Las simulaciones de demostración preintegradas facilitan la conexión del simulador y el inicio de flujos de trabajo completos sin la compleja configuración que normalmente se requiere para configurar sensores, mapas y escenarios. De esta forma, AWSIM no solo sirve como simulador, sino también como referencia práctica sobre cómo se pueden construir entornos de simulación compatibles con Autoware.
El Sr. Makino dijo: “En adelante, AWSIM trazará un rumbo como referencia para las empresas y universidades involucradas en la conducción autónoma que buscan desarrollar simuladores destinados a la conexión con Autoware. Espero que esto dé lugar a diversas colaboraciones en el futuro.
Cinco razones por las que Unity fue seleccionada como herramienta de desarrollo.

Leyenda de la imagen: Pantalla de desarrollo de AWSIM
Para construir AWSIM, TIER IV necesitaba una plataforma de desarrollo que pudiera soportar simulaciones de alta fidelidad, flujos de trabajo de sensores complejos, integraciones externas e iteraciones rápidas desde el prototipo hasta la producción. Tras evaluar las opciones, el equipo seleccionó Unity por cinco razones principales:
1. Desarrollo y creación de prototipos más rápidos
La física, la renderización y la gestión de escenas integradas en Unity ayudaron a TIER IV a centrarse más en la implementación y menos en la configuración básica. Según el Sr. Makino, el entorno de Unity basado en C# también facilitó una iteración más rápida de I+D en los experimentos sobre sensores y comportamiento de vehículos.
2. Un sólido equilibrio entre capacidades básicas y avanzadas.
TIER IV valoró la combinación de herramientas fundamentales maduras y extensibilidad de Unity, incluidas tecnologías como la pila de tecnología orientada a datos (DOTS) y la canalización de renderizado programable (SRP) , que admitían una optimización y personalización más avanzadas.
3. Rendimiento y flexibilidad a gran escala
La simulación de conducción autónoma impone grandes exigencias a la renderización y al procesamiento de objetos. Unity brindó al equipo la flexibilidad necesaria para optimizar la calidad o el rendimiento y gestionar de manera eficiente un gran número de objetos en movimiento, como vehículos y participantes del tráfico.
4. Un amplio ecosistema y una gran reserva de talento.
La amplia base de usuarios de Unity, su documentación, sus recursos de soporte y su adopción más allá del sector de los videojuegos facilitaron a TIER IV el acceso al conocimiento, la resolución de problemas y la contratación de talento con experiencia en Unity .
5. Compatibilidad con múltiples plataformas para el desarrollo abierto
Dado que AWSIM es de código abierto, la accesibilidad es importante. La compatibilidad de Unity con Linux lo convirtió en una opción ideal para el entorno de desarrollo basado en Ubuntu utilizado por Autoware y AWSIM, incluyendo las canalizaciones de CI y los flujos de trabajo en contenedores.
Los desafíos del software libre y los simuladores de conducción autónoma
La creación de un simulador de código abierto para la conducción autónoma planteó una serie de desafíos técnicos y operativos específicos para TIER IV y la comunidad Autoware en general. Dado que AWSIM estaría disponible públicamente, TIER IV tuvo que funcionar dentro de las limitaciones de las bibliotecas compatibles con código abierto y los recursos externos.
Para abordar esta cuestión, TIER IV colaboró con Robotec.ai, miembro del grupo industrial Autoware Foundation , para desarrollar y utilizar bibliotecas como ros2-for-unity y Robotec-GPU-Lidar . Esto permitió la gestión nativa de ROS2 en Unity y la simulación LiDAR basada en trazado de rayos mediante NVIDIA OptiX, descargando el procesamiento LiDAR de la CPU a la GPU.
El equipo también tuvo que resolver los requisitos de desarrollo específicos de Ubuntu. Dado que Autoware se ejecuta en Ubuntu, AWSIM necesitaba hacer lo mismo, incluso cuando la compatibilidad con dispositivos externos era limitada o no estaba documentada. En casos como los controladores de volante que carecían de soporte nativo de Ubuntu, TIER IV desarrolló controladores personalizados para solucionar este problema y mantener la coherencia en las configuraciones de simulación de hardware en bucle (HILS).
“Utilizar motores de juego como Unity para un desarrollo que avanza rápidamente resulta increíblemente eficaz con fines industriales y de investigación.”

Takatoki Makino - TIER IV
Simulation EngineerSoluciones para los desafíos clave

Leyenda de la imagen: Visualización de la salida de Unity con un sensor de cámara real.
Renderizado multicámara
La simulación de conducción autónoma genera exigencias de rendimiento que van más allá de las aplicaciones 3D interactivas típicas, ya que cada fotograma debe alimentar múltiples sensores de alta resolución en tiempo real. En algunos escenarios de AWSIM, el nivel IV necesitaba ejecutar ocho o más cámaras simultáneamente, preservando la fidelidad del sensor, un requisito que hacía que las técnicas de optimización estándar resultaran insuficientes por sí solas sin una puesta a punto personalizada.
Utilizando Unity, el equipo desarrolló un conjunto de optimizaciones especializadas para gestionar esta carga. Estas medidas incluían la renderización escalonada entre cámaras para reducir los picos, controles de escala de tiempo para asignar más recursos por fotograma, optimización de activos y flexibilidad en el flujo de trabajo de renderización dentro de un mismo proyecto para equilibrar la precisión y la velocidad de fotogramas.
Simulación de hardware en bucle
TIER IV también utilizó herramientas como el sistema de trabajos de Unity y PhysX para mejorar el rendimiento en tiempo real de la simulación de vehículos, tráfico y peatones. Para respaldar la simulación hardware-in-the-loop, el equipo fue más allá, analizando paquetes de sensores sin procesar y reproduciendo una salida equivalente desde Unity para poder realizar pruebas con ECU y configuraciones de sensores de cámara en bucle antes de implementarlas en vehículos de prueba.
“El descarte de objetos y el LOD) utilizados en el desarrollo normal de videojuegos pueden modificar los objetos circundantes, lo que puede afectar a los datos de los sensores que podemos recopilar. Por eso necesitábamos idear varias soluciones para conseguir el rendimiento que deseábamos.”
Takatoki Makino - TIER IV
Simulation EngineerDesarrollo de funciones mediante bibliotecas
TIER IV amplió aún más Unity mediante bibliotecas personalizadas y desarrolladas en colaboración con otras empresas. El equipo desarrolló una función LiDAR de trazado de rayos utilizando NVIDIA OptiX, la conectó a Unity como un complemento nativo y la utilizó para generar mapas de nube de puntos para los flujos de trabajo de autoposicionamiento de Autoware. También utilizaron VFX Graph para simular efectos meteorológicos como la lluvia y la nieve, incluyendo el ruido visual que estas condiciones introducen en los datos de la cámara y del LiDAR.
Gracias a la biblioteca ros2-for-unity, TIER IV pudo trabajar de forma más directa con la configuración de DDS y ROS2 dentro de Unity, lo que ayudó a unificar la gestión del tiempo en toda la pila de simulación y a reproducir patrones de comunicación de baja latencia más parecidos a los utilizados en vehículos reales en circulación.
“'ros2-for-unity' permite la utilización, tal cual, de alto rendimiento y baja latencia de los formatos de mensajería y protocolos de comunicación utilizados en automóviles reales, lo que nos permite reproducir simulaciones lo más parecidas posible a las de los automóviles reales.”
Takatoki Makino - TIER IV
Simulation EngineerLos avances de AWSIM contribuyen a las mejoras en Autoware.

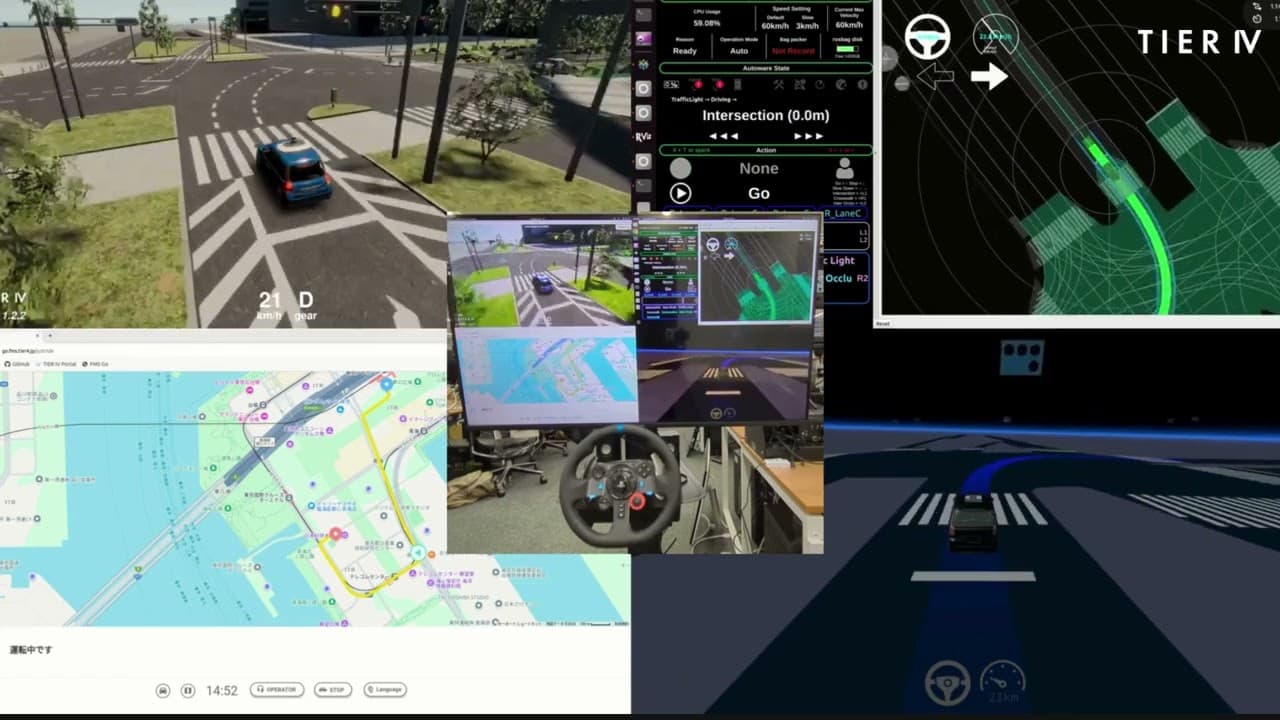
Leyenda de la imagen: Simulación integrada, incluyendo herramientas periféricas de Autoware - Arriba a la izquierda: AWSIM, parte superior derecha: Autoware, abajo a la izquierda: Ruta de conducción, abajo a la derecha: Aplicación para vehículos
AWSIM aportó valor tanto al ecosistema externo de Autoware como a los flujos de trabajo de desarrollo interno de TIER IV. Antes de su lanzamiento, ejecutar simulaciones requería un conocimiento profundo tanto de Autoware como del propio simulador, lo que suponía una gran barrera de entrada para los nuevos participantes. AWSIM redujo esa barrera al facilitar a los desarrolladores el inicio y la ejecución de simulaciones mediante tutoriales y flujos de trabajo preintegrados que muestran pipelines completos de Autoware.
Esa accesibilidad contribuyó a ampliar su adopción. AWSIM también se ha utilizado en las fases preliminares del Desafío de IA organizado por la Sociedad de Ingenieros Automotrices de Japón, lo que permite que cientos de participantes se familiaricen cada año con el ecosistema de Autoware y ayuda a acelerar el crecimiento de la comunidad en torno a la conducción autónoma de código abierto.
Internamente, AWSIM mejoró la eficiencia del desarrollo al brindar soporte para la evaluación integral antes de los lanzamientos de Autoware y reducir la dependencia de vehículos físicos para la validación y depuración tempranas, especialmente para funciones basadas en cámaras, como el mantenimiento de carril y el reconocimiento de señales de tráfico.
El impacto de AWSIM va más allá de la mejora de la eficiencia en las pruebas internas y abarca una validación más amplia por parte de la industria. En 2025, el proyecto fue galardonado con el Premio a la Innovación Industrial en la 17.ª edición de los Premios Unity , lo que refuerza el éxito de TIER IV a la hora de impulsar el sector de los vehículos autónomos mediante una simulación accesible y de código abierto.
“El logro más importante de AWSIM es que nos permitió crear un entorno en el que cualquiera puede conectar un simulador a Autoware simplemente viendo los tutoriales de AWSIM.”
Takatoki Makino - TIER IV
Simulation EngineerEl futuro de AWSIM
De cara al futuro, TIER IV planea seguir impulsando AWSIM como simulador de gemelos digitales de referencia para los proyectos de Autoware. Uno de los objetivos principales es utilizar reproducciones muy precisas de los sitios de prueba de concepto para generar decenas de miles de kilómetros de datos de conducción, lo que permitirá una evaluación a mayor escala sin depender únicamente de las pruebas con vehículos reales.
Para el NIVEL IV, eso significa algo más que mejorar la calidad de la simulación. Respalda una visión más amplia: fortalecer la fiabilidad de Autoware, expandir su comunidad global y acercarse a un ecosistema de conducción autónoma abierto con alcance mundial para desarrolladores, investigadores y socios de la industria.
Explora el estudio de caso
Rellena este formulario para acceder a las últimas historias de éxito de clientes.