Rendre la conduite autonome accessible à tous grâce à Unity : Le simulateur open source AWSIM de TIER IV

Cette page a été traduite automatiquement pour faciliter votre expérience. Nous ne pouvons pas garantir l'exactitude ou la fiabilité du contenu traduit. Si vous avez des doutes quant à la qualité de cette traduction, reportez-vous à la version anglaise de la page web.
TIER IV s'efforce de rendre la conduite autonome accessible à tous en ouvrant son processus de développement afin d'améliorer l'accessibilité et l'évolutivité. Pour concrétiser cette vision, l'entreprise a développé AWSIM, un simulateur open source créé avec Unity qui aide les équipes à tester, valider et optimiser Autoware – un logiciel open source dédié à la conduite autonome – dans un environnement plus réaliste et plus efficace.
Dans cette interview, Takatoki Makino, responsable du développement d'AWSIM, explique pourquoi TIER IV a choisi Unity, comment l'équipe a mis au point un simulateur spécialement conçu pour la conduite autonome, et comment AWSIM contribue à élargir l'écosystème Autoware tout en réduisant le recours aux essais coûteux en conditions réelles.
Points principaux à retenir
- TIER IV a développé AWSIM, un simulateur de conduite autonome open source créé à l'aide de Unity afin d'offrir un environnement de simulation réaliste et compatible avec Autoware pour les tests et la validation.
- Unity a permis d'accélérer le développement, d'obtenir des simulations de conduite autonome hautement performantes et d'assurer une grande flexibilité dans les flux de travail basés sur Linux et centrés sur Ubuntu utilisés par les équipes d'Autoware.
- AWSIM facilite l'adoption de la simulation, élargit l'écosystème Autoware et réduit le recours aux essais sur véhicules physiques, qui sont coûteux et comportent des risques.
Les limites des méthodologies traditionnelles
Le développement de logiciels de conduite autonome nécessite des environnements de simulation capables de valider avec précision le comportement, les performances des capteurs et les interactions entre les systèmes à grande échelle avant les essais sur route. Les essais en conditions réelles avec des véhicules et sur des parcours spécialisés sont coûteux, prennent beaucoup de temps et comportent des risques inhérents pour la sécurité.
Mais lorsque TIER IV a évalué les simulateurs existants en 2020, l'entreprise a constaté qu'ils n'étaient pas conçus pour répondre aux besoins des logiciels de conduite autonome tels qu'Autoware. Beaucoup se sont appuyés sur des protocoles propriétaires plutôt que sur une communication compatible avec ROS2, ce qui a compliqué une intégration réaliste et alourdi les efforts nécessaires pour passer de la simulation à l'environnement réel.
Les contraintes techniques ont créé des frictions supplémentaires. Certains simulateurs traitaient les données LiDAR sur le processeur, ce qui réduisait la vitesse et la précision, tandis que d'autres ne disposaient pas des fonctionnalités essentielles requises pour les processus de conduite autonome, notamment la reconnaissance fiable des feux de signalisation aux carrefours complexes. En conséquence, TIER IV n'a pas réussi à trouver un seul simulateur capable de prendre en charge l'intégralité du processus de simulation Autoware, de bout en bout.
AWSIM en tant qu'environnement de référence
Plutôt que d'assembler plusieurs outils incomplets, TIER IV a choisi de développer son propre simulateur : AWSIM. AWSIM est un simulateur de conduite autonome open source développé avec Unity et conçu comme environnement de référence pour Autoware. Développé avec Unity, il s'intègre parfaitement à Autoware et favorise un modèle de développement plus ouvert pour l'ensemble de l'écosystème de la conduite autonome.
Le fait qu'il repose sur une base open source était un choix stratégique. En rendant AWSIM transparent et accessible, TIER IV a créé un environnement dans lequel les entreprises, les chercheurs et les développeurs peuvent plus facilement participer, apporter leur contribution et s'appuyer sur une implémentation de référence commune.
AWSIM facilite également la prise en main pour les équipes qui adoptent Autoware. Les simulations de démonstration préintégrées facilitent la connexion au simulateur et permettent de lancer immédiatement des flux de travail de bout en bout, sans avoir à effectuer le travail de configuration fastidieux généralement nécessaire pour paramétrer les capteurs, les cartes et les scénarios. Ainsi, AWSIM ne sert pas seulement de simulateur, mais constitue également un guide pratique pour la mise en place d'environnements de simulation compatibles avec Autoware.
M. Makino a déclaré : « À l'avenir, l'AWSIM définira une feuille de route qui servira de référence aux entreprises et aux universités actives dans le domaine de la conduite autonome qui souhaitent développer des simulateurs destinés à s'interfacer avec Autoware. » « J'espère que cela débouchera sur toute une série de collaborations variées à l'avenir. »
Cinq raisons pour lesquelles Unity a été choisi comme outil de développement

Légende de l'image : Écran de développement AWSIM
Pour développer AWSIM, TIER IV avait besoin d'une plateforme de développement capable de prendre en charge des simulations haute fidélité, des flux de travail complexes impliquant des capteurs, des intégrations externes et des itérations rapides, du prototype à la production. Après avoir examiné les différentes options, l'équipe a choisi Unity pour cinq raisons principales :
1. Développement et prototypage plus rapides
Grâce aux fonctionnalités intégrées d'Unity en matière de physique, de rendu et de gestion des scènes, TIER IV a pu se concentrer davantage sur la mise en œuvre et moins sur la configuration de base. Selon M. Makino, l'environnement Unity basé sur C# a également permis d'accélérer les itérations de R&D dans le cadre des expériences portant sur les capteurs et le comportement des véhicules.
2. Un équilibre parfait entre compétences de base et compétences avancées
TIER IV a apprécié la combinaison, chez Unity, d'outils de base éprouvés et d'une grande extensibilité, notamment grâce à des technologies telles que la pile technologique orientée données (DOTS) et le pipeline de rendu scriptable (SRP), qui permettent une optimisation et une personnalisation plus avancées.
3. Performances et flexibilité à grande échelle
La simulation de conduite autonome impose des exigences élevées en matière de rendu et de traitement des objets. Unity a permis à l'équipe de s'adapter en fonction des priorités accordées à la qualité ou aux performances, et de gérer efficacement un grand nombre d'objets en mouvement, tels que les véhicules et les usagers de la route.
4. Un vaste écosystème et un vivier de talents
La vaste communauté d'utilisateurs de Unity, sa documentation, ses ressources d'assistance et son utilisation au-delà du secteur du jeu vidéo ont permis à TIER IV d'accéder plus facilement aux connaissances nécessaires, de résoudre ses problèmes et de recruter des talents possédant une expérience de Unity.
5. Prise en charge multiplateforme pour le développement ouvert
Comme AWSIM est un logiciel libre, l'accessibilité est un enjeu important. La prise en charge de Linux par Unity en a fait un choix idéal pour l'environnement de développement basé sur Ubuntu utilisé par Autoware et AWSIM, notamment pour les pipelines d'intégration continue et les flux de travail en conteneurs.
Les défis liés aux simulateurs open source et à la conduite autonome
La mise au point d'un simulateur open source dédié à la conduite autonome a posé un ensemble spécifique de défis techniques et opérationnels pour TIER IV et l'ensemble de la communauté Autoware. Étant donné qu'AWSIM serait accessible au public, TIER IV a dû s'adapter aux contraintes liées à l'utilisation de bibliothèques compatibles avec l'open source et de ressources externes.
Pour y remédier, TIER IV a collaboré avec Robotec.ai, membre du groupe industriel Autoware Foundation, afin de développer et d'utiliser des bibliothèques telles que ros2-for-Unity et Robotec-GPU-Lidar. Ces avancées ont permis d'intégrer la prise en charge native de ROS2 dans Unity et de mettre en place une simulation LiDAR basée sur le ray tracing à l'aide de NVIDIA OptiX, transférant ainsi le traitement LiDAR du processeur vers le processeur graphique.
L'équipe a également dû répondre à des exigences de développement propres à Ubuntu. Comme Autoware fonctionne sous Ubuntu, AWSIM devait en faire de même, même lorsque la prise en charge des périphériques externes était limitée ou non documentée. Dans le cas, par exemple, des contrôleurs de volant qui ne bénéficiaient pas d'une prise en charge native sous Ubuntu, TIER IV a développé des pilotes personnalisés afin de pallier cette lacune et d'assurer la cohérence des configurations de simulation HILS (Hardware-in-the-Loop).
“L'utilisation de moteurs de jeu tels que Unity pour un développement rapide s'avère extrêmement efficace dans les domaines de l'industrie et de la recherche.”

Takatoki Makino - TIER IV
Simulation EngineerDes solutions pour relever les principaux défis

Légende de l'image : Visualisation du résultat d'Unity à l'aide d'un capteur de caméra réel
Rendu multi-caméras
La simulation de conduite autonome impose des exigences de performance qui dépassent celles des applications 3D interactives classiques, car chaque image doit alimenter en temps réel plusieurs capteurs haute résolution. Dans certains scénarios AWSIM, TIER IV devait faire fonctionner huit caméras ou plus simultanément tout en préservant la précision des capteurs, une exigence qui rendait les techniques d'optimisation standard insuffisantes à elles seules sans réglage personnalisé.
À l'aide de Unity, l'équipe a mis au point une série d'optimisations spécifiques pour gérer cette charge. Il s'agissait notamment d'un rendu échelonné entre les caméras afin de réduire les pics, de contrôles de l'échelle temporelle permettant d'allouer davantage de ressources par image, de l'optimisation des ressources, ainsi que d'une flexibilité du pipeline de rendu au sein d'un même projet afin de trouver un équilibre entre précision et fréquence d'images.
Simulation « Hardware-in-the-Loop »
TIER IV a également utilisé des outils tels que le système de tâches Unity et PhysX pour améliorer les performances en temps réel dans la simulation des véhicules, de la circulation et des piétons. Pour prendre en charge la simulation « hardware-in-the-loop », l'équipe est allée plus loin : elle a analysé les paquets bruts des capteurs et reproduit les sorties équivalentes dans Unity, ce qui lui a permis de réaliser des tests avec les calculateurs électroniques (ECU) et les configurations de capteurs de caméra en boucle fermée avant le déploiement sur les véhicules d'essai.
“Le culling et le LOD utilisés dans le développement habituel des jeux peuvent modifier les objets environnants, ce qui peut avoir une incidence sur les données des capteurs que nous sommes en mesure de collecter. C'est pourquoi nous avons dû trouver plusieurs solutions pour obtenir les performances souhaitées.”
Takatoki Makino - TIER IV
Simulation EngineerDéveloppement de fonctions à l'aide de bibliothèques
TIER IV a encore élargi les capacités d'Unity grâce à des bibliothèques personnalisées et développées en collaboration. L'équipe a développé une fonctionnalité LiDAR par lancer de rayons à l'aide de NVIDIA OptiX, l'a intégrée à Unity sous forme de plugin natif et l'a utilisée pour générer des cartes de nuages de points destinées aux workflows d'auto-positionnement d'Autoware. Ils ont également utilisé VFX Graph pour simuler des effets météorologiques tels que la pluie et la neige, y compris le bruit visuel que ces conditions introduisent dans les données de caméra et de LiDAR.
Grâce à la bibliothèque ros2-for-unity, TIER IV a pu travailler plus directement avec les paramètres DDS et ROS2 au sein de Unity, ce qui a permis d'harmoniser la gestion du temps à tous les niveaux de la pile de simulation et de reproduire des modèles de communication à faible latence plus proches de ceux utilisés dans les véhicules réels en circulation.
“« ros2-for-Unity » permet d'utiliser tels quels, à haut débit et avec une faible latence, les formats de messagerie et les protocoles de communication utilisés dans les véhicules réels, ce qui nous permet de reproduire des simulations aussi fidèles que possible à la réalité.”
Takatoki Makino - TIER IV
Simulation EngineerLes développements d'AWSIM contribuent à l'amélioration d'Autoware

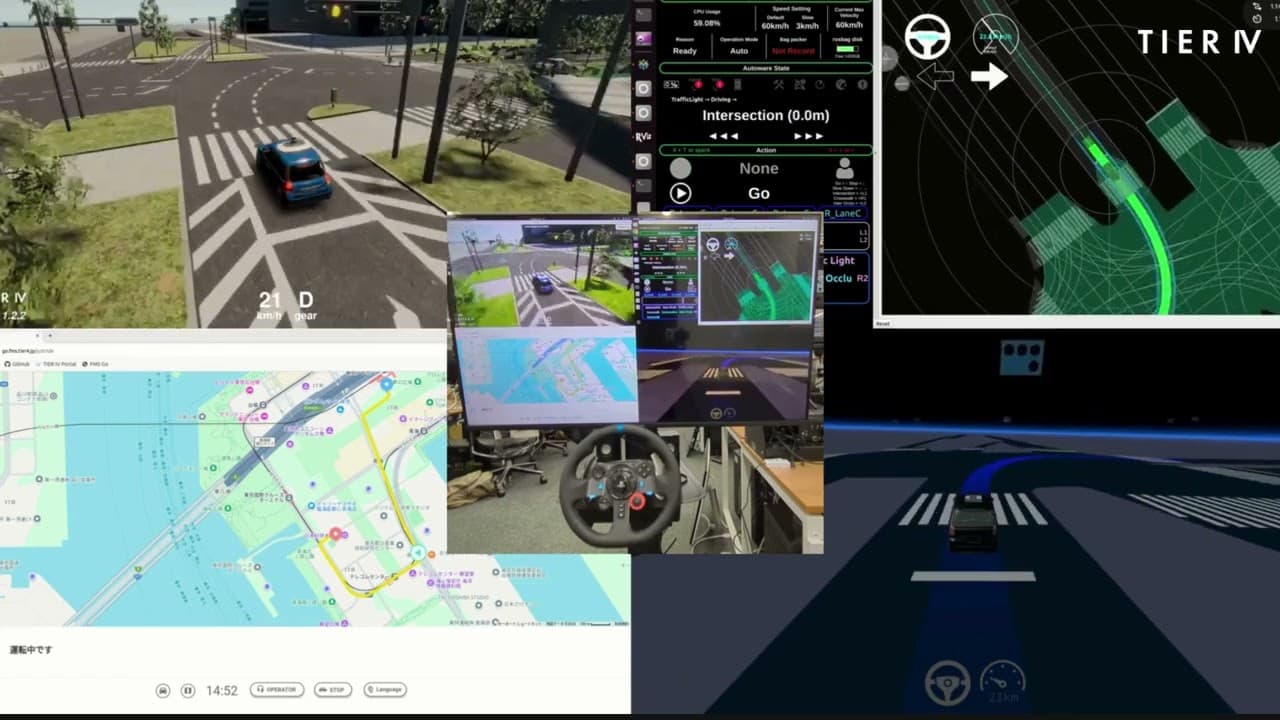
Légende de l'image : Simulation intégrée, incluant les outils Autoware pour les périphériques - En haut à gauche : AWSIM, en haut à droite : Autoware, en bas à gauche : Itinéraire routier, en bas à droite : Application embarquée
AWSIM a apporté une valeur ajoutée tant à l'écosystème externe d'Autoware qu'aux processus de développement internes de TIER IV. Avant son lancement, l'exécution de simulations exigeait une connaissance approfondie à la fois d'Autoware et du simulateur lui-même, ce qui constituait un obstacle important à l'entrée pour les nouveaux utilisateurs. AWSIM a réduit cet obstacle en facilitant la prise en main et l'exécution de simulations pour les développeurs, grâce à des tutoriels et des flux de travail préintégrés qui présentent des pipelines Autoware complets.
Cette accessibilité a contribué à en favoriser l'adoption. AWSIM a également été utilisé lors des épreuves préliminaires de l'AI Challenge organisées par la Société japonaise des ingénieurs automobiles, permettant ainsi à des centaines de participants chaque année de découvrir l'écosystème Autoware et contribuant à accélérer la croissance de la communauté autour de la conduite autonome open source.
En interne, AWSIM a permis d'améliorer l'efficacité du développement en facilitant l'évaluation de bout en bout avant les versions d'Autoware et en réduisant le recours à des véhicules physiques pour la validation précoce et le débogage, notamment pour les fonctions basées sur des caméras telles que le maintien de voie et la reconnaissance des feux de signalisation.
L'impact d'AWSIM va au-delà de l'amélioration de l'efficacité des tests internes pour s'étendre à une validation plus large au sein du secteur. En 2025, le projet a remporté le prix de l'innovation industrielle lors de la 17e édition des Unity Awards, confirmant ainsi le succès de TIER IV dans la promotion du secteur des véhicules autonomes grâce à une simulation accessible et open source.
“La principale réussite d'AWSIM est qu'il nous a permis de créer un environnement dans lequel n'importe qui peut connecter un simulateur à Autoware simplement en suivant les tutoriels d'AWSIM.”
Takatoki Makino - TIER IV
Simulation EngineerL'avenir d'AWSIM
À l'avenir, TIER IV prévoit de continuer à développer AWSIM afin d'en faire une référence en matière de simulateurs de Digital Twins pour les projets Autoware. L'un des principaux objectifs consiste à utiliser des reproductions très fidèles des sites d'essais de validation de principe afin de générer des dizaines de milliers de kilomètres de données de conduite, ce qui permettra de mener des évaluations à plus grande échelle sans dépendre uniquement des essais sur des véhicules réels.
Pour la norme TIER IV, cela ne se limite pas à une simple amélioration de la qualité de la simulation. Cette initiative s'inscrit dans une vision plus large : renforcer la fiabilité d'Autoware, élargir sa communauté mondiale et se rapprocher d'un écosystème ouvert de conduite autonome à l'échelle mondiale, accessible aux développeurs, aux chercheurs et aux partenaires industriels.
Découvrez l'étude de cas
Remplissez ce formulaire pour découvrir les derniers témoignages de nos clients