С помощью Unity мы делаем автономное вождение доступным для всех: Открытый симулятор AWSIM от TIER IV

Эта веб-страница была переведена с помощью машинного перевода для вашего удобства. Мы не можем гарантировать точность или надежность переведенного контента. Если у вас есть вопросы о точности переведенного контента, обращайтесь к официальной английской версии веб-страницы.
TIER IV работает над тем, чтобы сделать автономное вождение доступным для всех, открывая разработку для повышения доступности и масштабируемости. Для реализации этой концепции компания разработала AWSIM — симулятор с открытым исходным кодом, созданный на Unity , который помогает командам тестировать, проверять и оптимизировать Autoware — программное обеспечение для автономного вождения с открытым исходным кодом — в более реалистичной и эффективной среде.
В этом интервью руководитель разработки AWSIM Такатоки Макино объясняет, почему TIER IV выбрала Unity, как команда создала симулятор, адаптированный для автономного вождения, и как AWSIM помогает расширять экосистему Autoware, одновременно снижая зависимость от дорогостоящих испытаний в реальных условиях.
Основные выводы
- Компания TIER IV разработала AWSIM, симулятор автономного вождения с открытым исходным кодом, созданный на основе Unity , для обеспечения реалистичной, совместимой с Autoware среды моделирования для тестирования и проверки.
- Unity обеспечила ускоренную разработку, высокопроизводительное моделирование автономного вождения и гибкость в рабочих процессах, основанных на Linux и Ubuntu, которые используют команды Autoware.
- AWSIM снижает барьеры для внедрения моделирования, расширяет экосистему Autoware и уменьшает зависимость от дорогостоящих и рискованных физических испытаний транспортных средств.
Ограничения традиционных методологий
Разработка программного обеспечения для автономного вождения требует создания имитационных сред, способных точно проверять поведение, производительность датчиков и взаимодействие систем в масштабе, предшествующем испытаниям на дорогах общего пользования. Реальные испытания с использованием транспортных средств и специализированных трасс — дорогостоящий, трудоемкий процесс, сопряженный с неизбежными рисками для безопасности.
Однако, когда в 2020 году организация TIER IV провела оценку существующих симуляторов, выяснилось, что они не предназначены для нужд программного обеспечения для автономного вождения, такого как Autoware. Многие использовали проприетарные протоколы вместо ROS2-совместимой связи, что затрудняло реалистичную интеграцию и увеличивало трудозатраты на переход между симуляцией и реальной средой эксплуатации транспортных средств.
Технические ограничения создали дополнительные сложности. Некоторые симуляторы обрабатывали данные LiDAR на центральном процессоре, что снижало скорость и точность, в то время как другим не хватало основных возможностей, необходимых для рабочих процессов автономного вождения, включая надежное распознавание сигналов светофора на сложных перекрестках. В результате, TIER IV не смог найти ни одного симулятора, который бы поддерживал полный процесс моделирования Autoware от начала до конца.
AWSIM как эталонная среда
Вместо того чтобы объединять множество неполных инструментов, TIER IV решил создать собственный симулятор: AWSIM. AWSIM — это симулятор автономного вождения с открытым исходным кодом, созданный на Unity и разработанный в качестве эталонной среды для Autoware. Разработанная с использованием Unity, она легко интегрируется с Autoware и поддерживает более открытую модель разработки для всей экосистемы автономного вождения.
Выбор в пользу открытого исходного кода был стратегическим решением. Сделав AWSIM прозрачным и доступным, TIER IV создал среду, в которой компании, исследователи и разработчики могут легче участвовать, вносить свой вклад и развивать общую эталонную реализацию.
AWSIM также сокращает время, необходимое командам для освоения Autoware. Предварительно интегрированные демонстрационные симуляции упрощают подключение симулятора и запуск сквозных рабочих процессов без трудоемкой настройки, обычно необходимой для конфигурации датчиков, карт и сценариев. Таким образом, AWSIM служит не только симулятором, но и практическим ориентиром для построения совместимых с Autoware сред моделирования.
Г-н Макино сказал: «В дальнейшем AWSIM будет служить ориентиром для компаний и университетов, занимающихся автономным вождением и стремящихся разрабатывать симуляторы, предназначенные для взаимодействия с Autoware». Я надеюсь, что это приведет к разнообразным видам сотрудничества в будущем.
Пять причин, по которым Unity был выбран в качестве инструмента разработки.

Подпись к изображению: Экран разработки AWSIM
Для создания AWSIM компании TIER IV требовалась платформа разработки, способная поддерживать высокоточное моделирование, сложные рабочие процессы с использованием датчиков, внешнюю интеграцию и быструю итерацию от прототипа до серийного производства. После оценки вариантов команда выбрала Unity по пяти основным причинам:
1. Ускоренная разработка и создание прототипов
Встроенные в Unity физика, рендеринг и управление сценой помогли TIER IV больше сосредоточиться на реализации и меньше — на базовой настройке. По словам г-на Макино, среда разработки Unity на основе C# также способствовала ускорению итераций исследований и разработок в рамках экспериментов с датчиками и поведением транспортных средств.
2. Удачный баланс основных и передовых возможностей.
В категории TIER IV высоко ценилось сочетание зрелых базовых инструментов Unity и расширяемости, включая такие технологии, как ориентированный на данные стек технологий (DOTS) и Scriptable Render Pipeline (SRP) , которые поддерживают более продвинутую оптимизацию и настройку.
3. Производительность и гибкость в масштабе
Моделирование автономного вождения предъявляет высокие требования к рендерингу и обработке объектов. Unity предоставила команде гибкость в настройке качества или производительности, а также позволила эффективно управлять большим количеством движущихся объектов, таких как транспортные средства и участники дорожного движения.
4. Обширная экосистема и кадровый резерв
Широкая пользовательская база Unity, документация, ресурсы поддержки и распространение за пределами игровой индустрии упростили для TIER IV доступ к знаниям, решение проблем и найм специалистов с опытом работы с Unity .
5. Многоплатформенная поддержка для открытой разработки.
Поскольку AWSIM — это программное обеспечение с открытым исходным кодом, доступность имеет важное значение. Благодаря поддержке Linux , Unity идеально подходит для среды разработки на базе Ubuntu, используемой компаниями Autoware и AWSIM, включая конвейеры CI и контейнеризированные рабочие процессы.
Проблемы симуляторов с открытым исходным кодом и автономного вождения
Создание симулятора автономного вождения с открытым исходным кодом поставило перед TIER IV и всем сообществом Autoware ряд особых технических и эксплуатационных задач. Поскольку AWSIM будет общедоступным, TIER IV должен был работать в рамках ограничений, накладываемых библиотеками, совместимыми с открытым исходным кодом, и внешними ресурсами.
Для решения этой проблемы TIER IV в сотрудничестве с Robotec.ai, членом отраслевой группы Autoware Foundation , разработал и использовал такие библиотеки, как ros2-for-unity и Robotec-GPU-Lidar . Это помогло обеспечить нативную обработку ROS2 в Unity и моделирование LiDAR на основе трассировки лучей с использованием NVIDIA OptiX, переложив обработку данных LiDAR с центрального процессора на графический процессор.
Команде также пришлось решать задачи, специфичные для разработки под Ubuntu. Поскольку Autoware работает на Ubuntu, AWSIM также нуждался в аналогичной поддержке, даже если поддержка внешних устройств была ограничена или не документирована. В случаях, когда контроллеры рулевого колеса не имели встроенной поддержки Ubuntu, компания TIER IV разработала специальные драйверы для устранения этой проблемы и обеспечения согласованности настроек моделирования аппаратного обеспечения в контуре управления (HILS).
“Использование игровых движков, таких как Unity, для быстро развивающейся разработки невероятно эффективно в промышленных и исследовательских целях.”

Takatoki Makino - TIER IV
Simulation EngineerРешения ключевых проблем

Подпись к изображению: Изображение, полученное в Unity с помощью реального датчика камеры.
Многокамерная отрисовка
Моделирование автономного вождения предъявляет требования к производительности, выходящие за рамки типичных интерактивных 3D приложений, поскольку каждый кадр должен передавать данные с множества высокоточных датчиков в режиме реального времени. В некоторых сценариях AWSIM для уровня TIER IV требовалось одновременное использование восьми или более камер при сохранении качества изображения, что делало стандартные методы оптимизации недостаточными без специальной настройки.
Используя Unity, команда разработала набор специализированных оптимизаций для управления этой нагрузкой. К ним относятся поэтапная отрисовка с разных камер для уменьшения скачков, управление временным масштабом для выделения большего количества ресурсов на кадр, оптимизация ресурсов и гибкость конвейера рендеринга в рамках одного проекта для баланса между точностью и частотой кадров.
Моделирование с использованием аппаратного обеспечения в контуре управления
В рамках проекта TIER IV также использовались такие инструменты, как система заданий Unity и PhysX, для повышения производительности моделирования транспортных средств, дорожного движения и пешеходов в режиме реального времени. Для поддержки моделирования с использованием аппаратного обеспечения в контуре управления команда пошла дальше, анализируя необработанные пакеты данных с датчиков и воспроизводя эквивалентные выходные данные из Unity , чтобы иметь возможность тестировать систему с блоками управления двигателем и конфигурациями датчиков камер в контуре управления перед развертыванием на тестовых автомобилях.
“Отсечение и LOD), используемые в обычной разработке игр, могут изменять окружающие объекты, что, в свою очередь, может повлиять на данные, получаемые с помощью датчиков. Именно поэтому нам пришлось придумать множество идей, чтобы добиться желаемых результатов.”
Takatoki Makino - TIER IV
Simulation EngineerРазработка функций с использованием библиотек
В рамках программы TIER IV возможности Unity были расширены за счет использования пользовательских и совместно разработанных библиотек. Команда разработала систему трассировки лучей LiDAR с использованием NVIDIA OptiX, подключила ее к Unity в качестве нативного плагина и использовала для генерации карт облака точек для рабочих процессов самопозиционирования Autoware. Они также использовали VFX Graph для моделирования погодных явлений, таких как дождь и снег, включая визуальный шум, который эти условия вносят в данные с камер и лидаров.
Благодаря библиотеке ros2-for-unity, TIER IV смогла более непосредственно работать с настройками DDS и ROS2 внутри Unity, что помогло унифицировать управление временем во всей системе моделирования и воспроизвести схемы связи с низкой задержкой, более приближенные к тем, которые используются в реальных автомобилях на дорогах.
“'ros2-for-unity' обеспечивает высокоскоростное использование форматов обмена сообщениями и протоколов связи, применяемых в реальных автомобилях, что позволяет нам воспроизводить симуляции, максимально приближенные к реальным автомобилям.”
Takatoki Makino - TIER IV
Simulation EngineerРазработка AWSIM способствует улучшению Autoware.

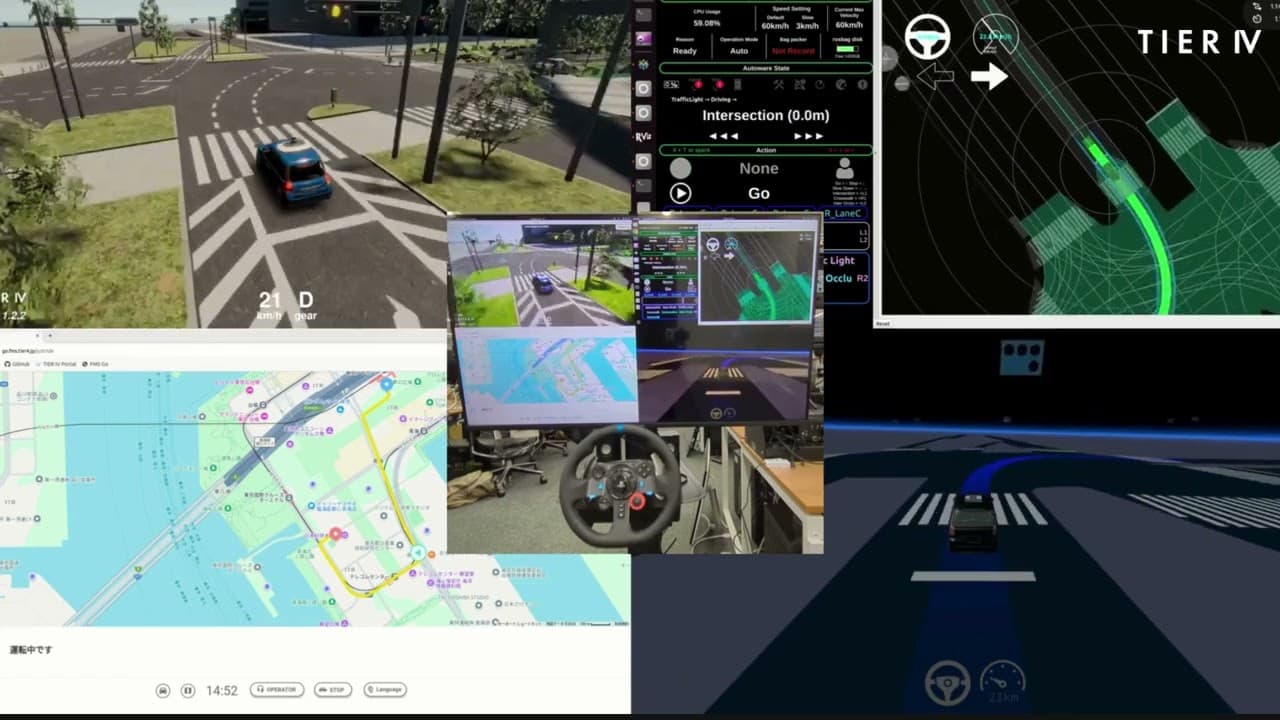
Подпись к изображению: Интегрированное моделирование, включая периферийные инструменты Autoware — Вверху слева: AWSIM, в правом верхнем углу: Автопрограмма, нижний левый угол: Маршрут движения, нижний правый угол: Приложение для автомобиля
AWSIM принес пользу как внешней экосистеме Autoware, так и внутренним рабочим процессам разработки TIER IV. До запуска программы для проведения симуляций требовались глубокие знания как Autoware, так и самого симулятора, что создавало высокий порог вхождения для новых участников. AWSIM снизил этот барьер, упростив разработчикам начало работы и запуск симуляций с помощью обучающих материалов и предварительно интегрированных рабочих процессов, демонстрирующих полные конвейеры Autoware.
Эта доступность способствовала расширению внедрения. AWSIM также использовался в предварительных этапах конкурса AI Challenge, проводимого Японским обществом автомобильных инженеров, что ежегодно знакомит сотни участников с экосистемой Autoware и способствует ускорению развития сообщества разработчиков открытого программного обеспечения для автономного вождения.
Внутри компании AWSIM повысила эффективность разработки, обеспечив поддержку сквозной оценки перед выпуском Autoware и снизив зависимость от физических автомобилей для ранней проверки и отладки, особенно для функций, основанных на использовании камер, таких как удержание полосы движения и распознавание сигналов светофора.
Влияние AWSIM выходит за рамки повышения эффективности внутреннего тестирования и распространяется на более широкую отраслевую проверку. В 2025 году проект был удостоен награды Industry Innovation Award на 17-й церемонии вручения наград Unity Awards, что подтвердило успех TIER IV в продвижении сектора автономных транспортных средств вперед благодаря доступному моделированию с открытым исходным кодом.
“Самое важное достижение AWSIM заключается в том, что он позволил нам создать среду, в которой любой может подключить симулятор к Autoware, просто посмотрев обучающие видеоролики по AWSIM.”
Takatoki Makino - TIER IV
Simulation EngineerБудущее AWSIM
В перспективе TIER IV планирует продолжить развитие AWSIM в качестве эталонного симулятора цифровых двойников для проектов Autoware. Одна из главных целей — использовать высокоточные копии испытательных полигонов для проверки концепции, чтобы получить данные о движении на протяжении десятков тысяч километров, что позволит проводить более масштабные оценки, не полагаясь исключительно на испытания в реальных автомобилях.
Для уровня IV это означает нечто большее, чем просто улучшение качества моделирования. Это способствует реализации более широкой цели: повышению надежности Autoware, расширению ее глобального сообщества и приближению к открытой экосистеме автономного вождения с глобальным охватом для разработчиков, исследователей и отраслевых партнеров.
Изучите пример из практики.
Заполните эту форму, чтобы получить доступ к последним историям успеха наших клиентов.