TIER IV 致力于通过开放开发,提升可访问性和可扩展性,从而让所有人都能享受到自动驾驶技术。为了实现这一 Vision,该公司开发了 AWSIM——一款基于 Unity 构建的开源仿真器,它能帮助团队在更真实、更高效的环境中对 Autoware(一款开源自动驾驶软件)进行测试、验证和优化。
在这篇访谈中,AWSIM 开发负责人牧野贵时解释了 TIER IV 为何选择 Unity,团队如何构建了专为自动驾驶量身定制的模拟器,以及 AWSIM 如何在减少对昂贵实地测试依赖的同时,助力扩展 Autoware 生态系统。
重要信息
- TIER IV 开发了 AWSIM,这是一个基于 Unity 构建的开源自动驾驶模拟器,旨在提供一个逼真且与 Autoware 兼容的模拟环境,用于测试和验证。
- Unity 助力开发效率提升,实现了高性能的自动驾驶模拟,并在 Autoware 团队使用的基于 Linux、以 Ubuntu 为核心的工作流程中提供了高度的灵活性。
- AWSIM 降低了采用仿真技术的门槛,扩展了 Autoware 生态系统,并减少了对成本高昂且风险较高的实车测试的依赖。
传统方法的局限性
开发自动驾驶软件需要模拟环境,以便在进行道路测试之前,能够大规模、准确地验证车辆行为、传感器性能以及系统交互。使用车辆和专用测试路线进行实地测试不仅成本高昂、耗时费力,还存在固有的安全风险。
但在2020年,当TIER IV对现有仿真器进行评估时,他们发现这些仿真器并非为Autoware等自动驾驶软件的需求而设计。许多系统依赖专有协议而非兼容 ROS2 的通信方式,这使得实际集成变得困难,并增加了在仿真环境与真实车辆环境之间切换所需的工作量。
技术上的限制带来了额外的阻力。有些模拟器在CPU上处理激光雷达数据,这导致速度和精度下降;而另一些则缺乏自动驾驶工作流所需的关键功能,包括在复杂路口可靠地识别交通信号灯。因此,TIER IV 未能找到任何一款能够支持完整的端到端 Autoware 仿真流程的仿真器。
AWSIM 作为参考环境
TIER IV 没有将多个不完善的工具拼凑在一起,而是选择自主开发模拟器:AWSIM。AWSIM 是一个基于 Unity 构建的开源自动驾驶模拟器,旨在作为 Autoware 的参考环境。该系统基于Unity开发,与Autoware无缝集成,并支持更开放的开发模式,以适应更广泛的自动驾驶生态系统。
采用开源架构是一项战略选择。通过使 AWSIM 透明化且易于访问,TIER IV 打造了一个环境,让企业、研究人员和开发者能够更轻松地参与其中、贡献力量,并基于这一共享的参考实现进行开发。
AWSIM 还能降低团队采用 Autoware 时的学习门槛。预集成的演示仿真使连接仿真器并开始运行端到端工作流变得更加轻松,无需进行通常配置传感器、地图和场景所需的繁琐设置工作。由此可见,AWSIM不仅是一个仿真器,也是关于如何构建与Autoware兼容的仿真环境的实用参考。
牧野先生表示:“今后,AWSIM将制定一份路线图,作为致力于开发与Autoware对接的模拟器的自动驾驶相关企业和高校的参考。”“希望这能为未来开展各种不同的合作奠定基础。”
选择 Unity 作为开发工具的五个理由

图片说明:AWSIM 개발자 인터페이스
为了开发 AWSIM,TIER IV 需要一个能够支持高保真仿真、复杂的传感器工作流、外部集成,并能实现从原型到量产快速迭代的开发平台。在评估了各种选项后,团队基于以下五个主要原因选择了Unity:
1.加快开发和原型制作
Unity 内置的物理引擎、渲染功能和场景管理功能,帮助 TIER IV 将更多精力投入到实现工作上,而无需过多关注基础设置。据牧野先生介绍,Unity基于C#的开发环境还支持在传感器和车辆行为实验中实现更快的研发迭代。
2.核心能力与先进能力之间实现了良好的平衡
TIER IV 高度评价了 Unity 兼具成熟基础工具与可扩展性的特点,其中包括数据导向技术栈(DOTS)和可脚本化渲染管线(SRP)等技术,这些技术支持更高级的优化和定制。
3.大规模环境下的性能与灵活性
自动驾驶模拟对渲染和物体处理提出了极高的要求。Unity 为团队提供了灵活的空间,既能针对画质或性能进行优化,又能高效管理大量动态物体,例如车辆和道路参与者。
4.庞大的生态系统和人才储备
Unity 庞大的用户群体、完善的文档、丰富的支持资源以及在游戏领域之外的广泛应用,使得 TIER IV 能够更轻松地获取知识、解决问题,并招聘具备 Unity 经验的人才。
5.多平台支持开放式开发
由于 AWSIM 是开源软件,可访问性至关重要。Unity 对 Linux 的支持使其非常适合 Autoware 和 AWSIM 所使用的基于 Ubuntu 的开发环境,包括持续集成管道和容器化工作流。
开源与自动驾驶模拟器面临的挑战
开发一款用于自动驾驶的开源模拟器,给TIER IV以及更广泛的Autoware社区带来了独特的技术和运营挑战。由于 AWSIM 将面向公众开放,TIER IV 必须在符合开源兼容库和外部素材资源的限制条件下开展工作。
为解决这一问题,TIER IV 与 Autoware Foundation 行业组织成员 Robotec.ai 合作,开发并应用了 ros2-for-unity 和 Robotec-GPU-Lidar 等库。这些技术助力实现了 Unity 对 ROS2 的原生支持,以及基于 NVIDIA OptiX 的光线追踪 LiDAR 模拟,从而将 LiDAR 处理任务从 CPU 卸载至 GPU。
该团队还必须解决与Ubuntu相关的开发需求。由于 Autoware 在 Ubuntu 上运行,因此 AWSIM 也需要在 Ubuntu 上运行,即使外部设备的支持有限或未被记录。对于方向盘控制器等缺乏原生 Ubuntu 支持的设备,TIER IV 开发了定制驱动程序来弥补这一缺口,并确保硬件在环仿真(HILS)系统的配置保持一致。
“在工业和研究领域,使用Unity等游戏引擎进行快速开发极为高效。”

Takatoki Makino - TIER IV
Simulation Engineer应对关键挑战的解决方案

图片说明:将Unity的渲染结果与实际的相机传感器进行对比
多摄像机渲染
自动驾驶模拟对性能的要求远超普通交互式3D应用,因为每一帧画面都必须实时传输给多个高分辨率传感器。在某些 AWSIM 场景中,TIER IV 需要同时运行八台或更多摄像头,同时保持传感器的精度;这一要求使得仅靠标准优化技术无法满足需求,必须进行定制化调整。
该团队利用 Unity 开发了一套专门的优化方案来应对这一工作负载。这些措施包括跨摄像机交错渲染以减少帧率突增、通过时间尺度控制为每帧分配更多资源、素材资源优化,以及在单个项目内灵活调整渲染管线以平衡精度与帧率。
硬件在环仿真
TIER IV 还利用了 Unity 任务系统和 PhysX 等工具,以提升车辆、交通和行人模拟的实时性能。为了支持硬件在环仿真,该团队更进一步,对原始传感器数据包进行了分析,并在 Unity 中重现了等效输出,从而能够在部署到测试车辆之前,利用 ECU 和摄像头传感器配置在环内进行测试。
“常规游戏开发中使用的剔除和LOD可能会改变周围的物体,从而影响我们能够收集到的传感器数据。正因如此,我们需要提出一些方案,以达到预期的性能。”
Takatoki Makino - TIER IV
Simulation Engineer사용库进行函数开发
TIER IV 通过自定义和联合开发的库进一步扩展了 Unity 的功能。该团队利用 NVIDIA OptiX 构建了光线追踪 LiDAR 功能,将其作为原生插件集成到 Unity 中,并利用该功能为 Autoware 的自主定位工作流生成点云地图。他们还利用Visual Effect Graph模拟了雨雪等天气效果,包括这些天气条件给摄像机和激光雷达数据带来的视觉噪声。
借助 ros2-for-unity 库,TIER IV 能够在 Unity 环境中更直接地处理 DDS 和 ROS2 相关设置,从而帮助统一整个仿真栈的时间管理,并重现更接近实际道路车辆所采用的低延迟通信模式。
““ros2-for-Unity”支持直接采用实际车辆中使用的消息格式和通信协议,实现高吞吐量、低延迟的运行,从而使我们能够构建出尽可能贴近真实车辆的仿真环境。”
Takatoki Makino - TIER IV
Simulation EngineerAWSIM 的开发成果有助于改进 Autoware

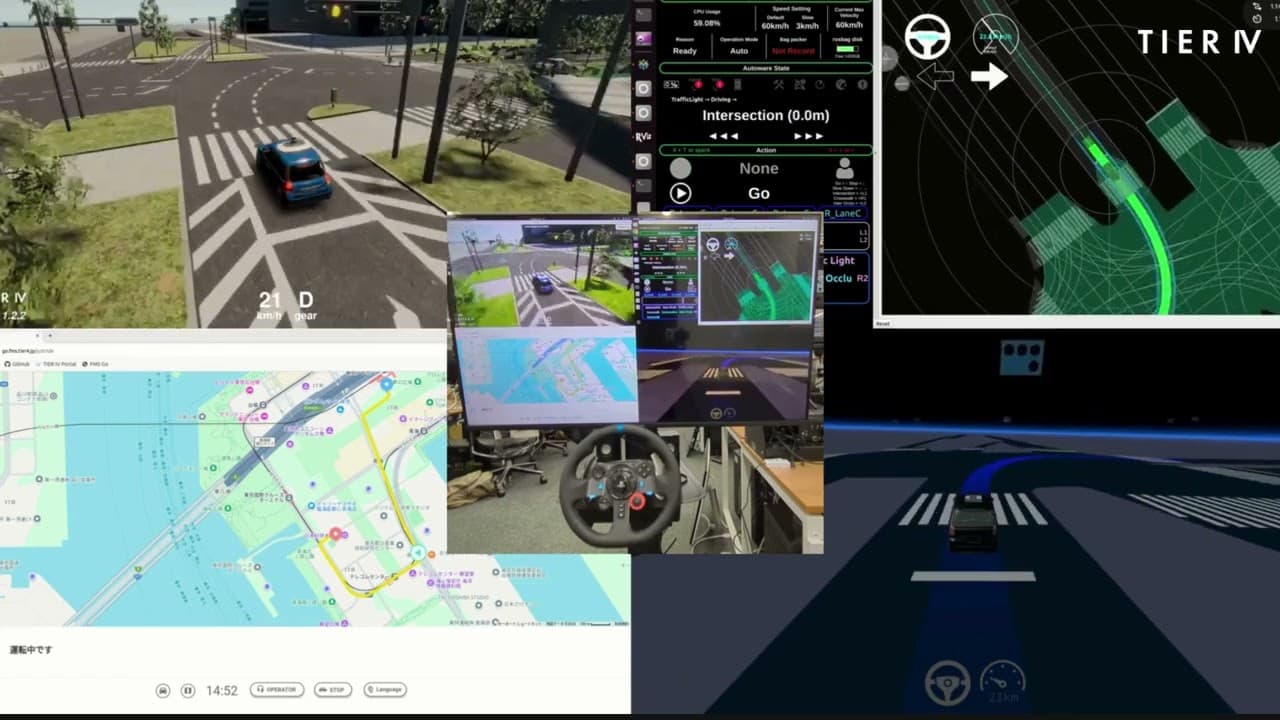
图片说明:集成仿真,包括外围Autoware工具——左上角:AWSIM,右上角:Autoware,左下角:行车路线,右下角:车载应用
AWSIM 既为外部 Autoware 生态系统带来了价值,也为 TIER IV 的内部开发工作流程带来了价值。在该软件发布之前,运行仿真需要对Autoware和仿真器本身都有深入的了解,这给新用户设置了很高的门槛。AWSIM 通过提供操作指引和预集成工作流(展示完整的 Autoware 管道),让开发者能够更轻松地入门并运行仿真,从而降低了这一门槛。
这种易用性有助于扩大应用范围。AWSIM 还被应用于日本汽车工程师协会主办的 AI 挑战赛预选赛中,每年让数百名参赛者接触到 Autoware 生态系统,并助力加速开源自动驾驶领域的社区发展。
在内部,AWSIM 通过支持在 Autoware 发布前进行端到端评估,并减少对实体车辆的依赖来完成早期验证和调试,从而提高了开发效率,特别是在车道保持和交通信号识别等基于摄像头的功能方面。
AWSIM 的影响不仅体现在内部测试效率的提升上,更延伸至更广泛的行业验证领域。2025年,该项目在第17届Unity Awards上荣获“行业创新奖”,这进一步印证了TIER IV通过易于使用的开源仿真技术推动自动驾驶行业发展的成功。
“AWSIM 最重要的成就在于,它让我们能够创建一个环境,任何人只需观看 AWSIM 操作指引,就能将仿真器连接到 Autoware 上。”
Takatoki Makino - TIER IV
Simulation EngineerAWSIM的未来
展望未来,TIER IV 计划继续推进 AWSIM 的开发,使其成为 Autoware 项目的 Digital Twins 仿真器参考标准。一个主要目标是利用高度精确的概念验证测试场景复制品,生成数万公里的驾驶数据,从而能够进行更大规模的评估,而无需完全依赖实车测试。
对于TIER IV而言,这不仅仅意味着提高仿真质量。这一举措旨在实现更宏大的Vision:提升Autoware的可靠性,扩大其全球用户群体,并朝着构建一个面向全球开发者、研究人员和行业合作伙伴的开放式自动驾驶生态系统迈进。
探索案例研究
填写此表单,即可查看最新的客户成功案例